近日,太空机器人公司安徽弦引未来科技有限公司(以下简称“弦引未来”)披露阶段性融资进展,2026年5月至9月,公司四个月内连续完成天使轮、Pre-A轮、A轮三轮融资交割,合计募资数亿元人民币。 据介绍,天使轮由蓝驰创投、高瓴创投、彬复资本领投,凯风创投、水木清华校友种子基金、连界启辰资本、智元机器人和天合光能等投资。Pre-A轮由华映资本领投,元禾原点投资。同时老股东蓝驰创投、高瓴创投、彬复资本、
近日,太空机器人公司安徽弦引未来科技有限公司(以下简称“弦引未来”)披露阶段性融资进展,2026年5月至9月,公司四个月内连续完成天使轮、Pre-A轮、A轮三轮融资交割,合计募资数亿元人民币。
据介绍,天使轮由蓝驰创投、高瓴创投、彬复资本领投,凯风创投、水木清华校友种子基金、连界启辰资本、智元机器人和天合光能等投资。Pre-A轮由华映资本领投,元禾原点投资。同时老股东蓝驰创投、高瓴创投、彬复资本、凯风创投等继续追加投资。A轮由阿里巴巴、中国移动链长基金领衔,洪泰基金、珠海科技产业集团、元生资本等跟投。
公开资料显示,弦引未来成立于2025年9月,聚焦绳驱柔性太空机器人和智能在轨服务,致力于让机器人替代人类,在太空完成精细、高价值的在轨作业,相关技术源头为清华梁斌教授技术团队。该团队从事空间机器人及超冗余柔性机械臂的研发已持续20余年,具备国家级航天项目(在轨验证)的实战履历。
作为清华大学自动化系长聘教授、导航与控制研究所所长,梁斌兼任弦引未来的首席科学家,他本硕毕业于西北工业大学,1994年获清华大学精密仪器系博士学位,并先后在中国空间技术研究院、航天科技集团鑫诺卫星通讯公司从事科研工作。梁斌主要从事智能机器人及遥操作、智能传感技术、智能测试与测量技术和航天控制等方向研究。公司总经理田蓥梅是90后,毕业于中科院,曾深度参与梁斌团队航天项目,创业前为江淮中心绳驱项目技术负责人,主导绳驱S1机器人(江淮中心时期)的技术工作。
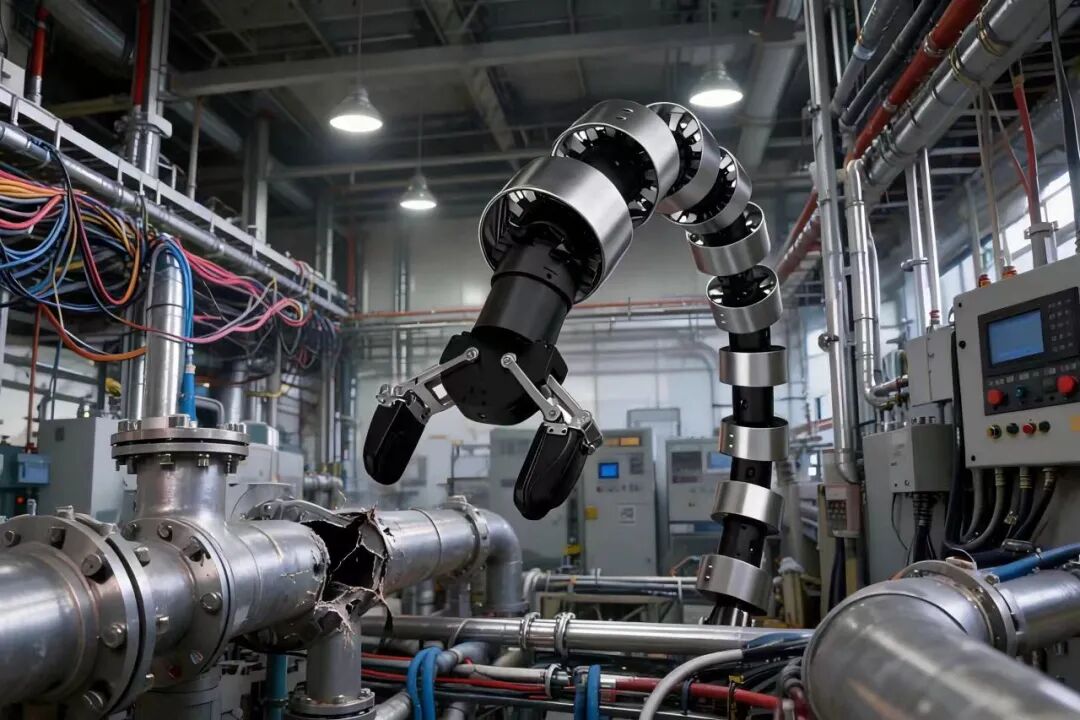
弦引未来目前选择的绳驱技术的商业化落地已进入实质性推进阶段。据介绍,这是一种以高强度柔性绳索替代传统刚性连杆和齿轮的仿生柔性传动方案,通过绳索牵引、滑轮导向以及精密张力闭环控制,实现动力的远距离传递和多自由度关节运动。
按计划,弦引未来在轨验证所需各项试验方案、技术联调、地面模拟测试及在轨任务推演等工作稳步推进,预计2027年正式实施在轨验证任务。本次在轨验证将重点完成在轨加注与航天器辅助离轨两大核心商业化服务的实景落地验证,同步开展太空触觉感知、太空智能自主决策等前沿技术的辅助验证,全面夯实太空智能作业的行业先发壁垒。
此次验证期间,公司还将联动多家太空算力、太空光伏领域头部产业方,开展前置商业化试点合作——提前打磨服务模式,验证商业逻辑,绑定核心产业客户,率先推动柔性在轨服务的市场化落地。