当自动驾驶汽车穿梭于城市街头,Robotaxi成为全球科技产业的热门话题时,另一场无人驾驶的变革,早已在远离城市的矿山中展开。 在中国的露天煤矿、金属矿山和砂石骨料矿,无人驾驶矿卡正在承担越来越多的实际运输任务。从单车自主行驶到数十台车辆协同作业,矿山无人驾驶已经走出实验室,逐步进入规模化商业应用阶段。 这似乎有些反常识。城市道路平整,交通标志清晰,基础设施完善;矿山却往往道路崎岖、粉尘弥漫,车辆
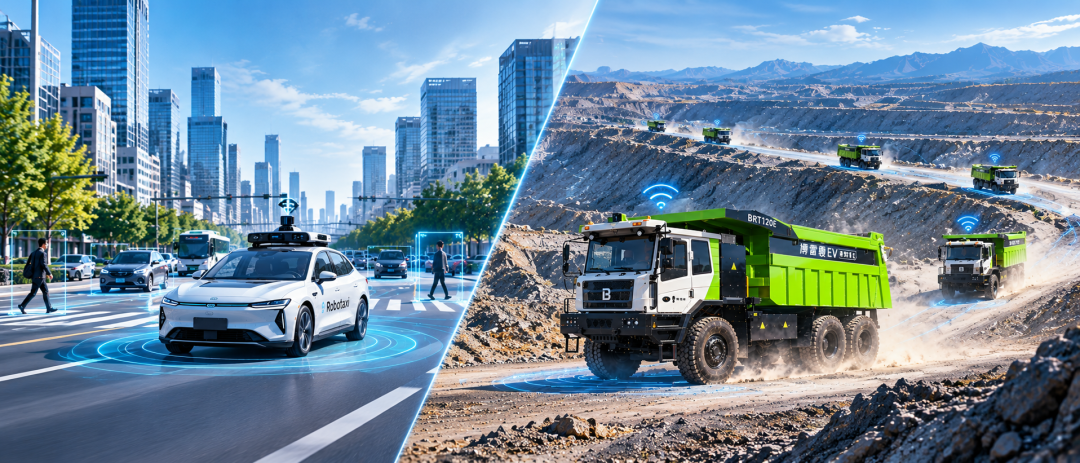
当自动驾驶汽车穿梭于城市街头,Robotaxi成为全球科技产业的热门话题时,另一场无人驾驶的变革,早已在远离城市的矿山中展开。
在中国的露天煤矿、金属矿山和砂石骨料矿,无人驾驶矿卡正在承担越来越多的实际运输任务。从单车自主行驶到数十台车辆协同作业,矿山无人驾驶已经走出实验室,逐步进入规模化商业应用阶段。
这似乎有些反常识。城市道路平整,交通标志清晰,基础设施完善;矿山却往往道路崎岖、粉尘弥漫,车辆还要运载数十吨甚至上百吨物料。
为什么看起来环境更加恶劣的矿山,反而能够更早实现无人驾驶的规模化应用?
要回答这个问题,需要从自动驾驶的基本原理说起。
一、场景边界:自动驾驶 究竟有多难?
无论在城市还是矿山,自动驾驶系统都要完成三个基本任务:感知环境、作出决策、控制车辆。
感知,相当于驾驶员的眼睛,需要识别道路、障碍物和其他交通参与者;决策,相当于驾驶员的大脑,需要判断何时加速、减速、转弯或者停车;控制,则通过转向、驱动和制动系统,把决策转化为车辆的实际动作。
这些任务看起来并不复杂, 真正的难点在于现实世界充满不确定性。
以城市道路为例。一辆无人驾驶汽车经过十字路口时,可能同时遇到正在左转的车辆、突然横穿马路的行人、逆向行驶的电动车,以及临时指挥交通的工作人员。系统不仅需要识别所有目标,还要预测它们接下来的行为,并在很短的时间内作出安全决策。
更困难的是,这些情况可能以无数种方式组合出现。即使自动驾驶系统已经完成数百万公里的测试,也无法保证遇到过现实道路上的所有特殊情况。
在自动驾驶领域,有一个重要概念叫作「运行设计域(Operational Design Domain,简称ODD)。它指的是一套自动驾驶系统能够按照设计要求运行的环境和条件,包括道路类型、地理范围、速度、天气等。
可以把它理解为系统经过验证的「能力边界」。
例如, 一套只能在特定城市区域和天气条件下运行的自动驾驶系统,与一套能够在任意道路、任意天气下运行的系统,需要解决的问题完全不同。
矿山的优势恰恰在这里。
大部分露天矿山属于相对封闭的生产区域,外部社会车辆和行人受到严格管控。矿区可以统一规划道路、设置交通规则、控制车辆运行速度,并通过生产管理系统协调不同设备的作业。
这些条件能够有效缩小自动驾驶系统需要处理的场景范围,使复杂的驾驶问题变得更加可定义、可测试、可验证。
当然,矿山依然存在大量风险。大坡度、重载运输、粉尘遮挡、道路变化和恶劣天气,都对自动驾驶系统提出了很高要求。
但矿山拥有一个关键条件: 企业可以同时管理车辆和车辆所处的作业环境。这为无人驾驶技术的实际部署创造了有利条件。
二、任务规律:让机器在可预测的流程中工作
城市交通具有高度随机性。不同乘客有不同的目的地,车辆需要不断适应路线变化和交通环境。
矿山运输则具有明显的生产规律。
一辆矿卡通常围绕装载点和卸载点开展作业,完成装载、运输、卸载、返程的循环。虽然道路和作业地点会随着采矿进度发生变化,但在一个相对稳定的生产阶段,运输路线、作业流程和交通规则通常能够提前规划。
这种重复性,极大提高了自动驾驶的工程应用价值。
首先,系统可以围绕已知的矿区道路建立地图,提前掌握道路坡度、转弯半径、交叉路口以及危险区域等信息。
其次,矿卡可以在明确的规则下开展运输。例如,进入装载区域前需要排队,接近交叉路口时按照通行规则减速或避让,到达卸载区域后按照规定路线完成卸载。
更重要的是,矿山能够对整个运输流程进行统一管理。
假设某座矿山拥有20辆无人驾驶矿卡,如果每辆车都只考虑如何尽快抵达目的地,可能出现多辆车同时涌入装载区域、交叉路口拥堵或者卸载点排队等问题。
这时就需要车队调度系统,根据车辆位置、任务状态和道路情况进行统筹安排。
例如,让一部分车辆前往空闲的装载点,适当调整车辆出发间隔,或者在局部道路拥堵时重新分配路线。
由此, 无人驾驶的价值便从单车自主行驶延伸到整个运输系统的效率优化。
这也是矿山与城市自动驾驶的一项重要区别:
矿山企业通常能够同时决定运输任务、车辆调度和道路管理规则,从而为多车协同创造条件。
三、技术挑战:几十吨的矿卡,如何安全自主行驶?
矿山无人驾驶能够率先应用,得益于明确的场景边界,但这丝毫不意味着它的技术要求较低。
事实上,让一辆满载物料的矿卡在复杂坡道上稳定运行,需要解决许多独特的工程问题。
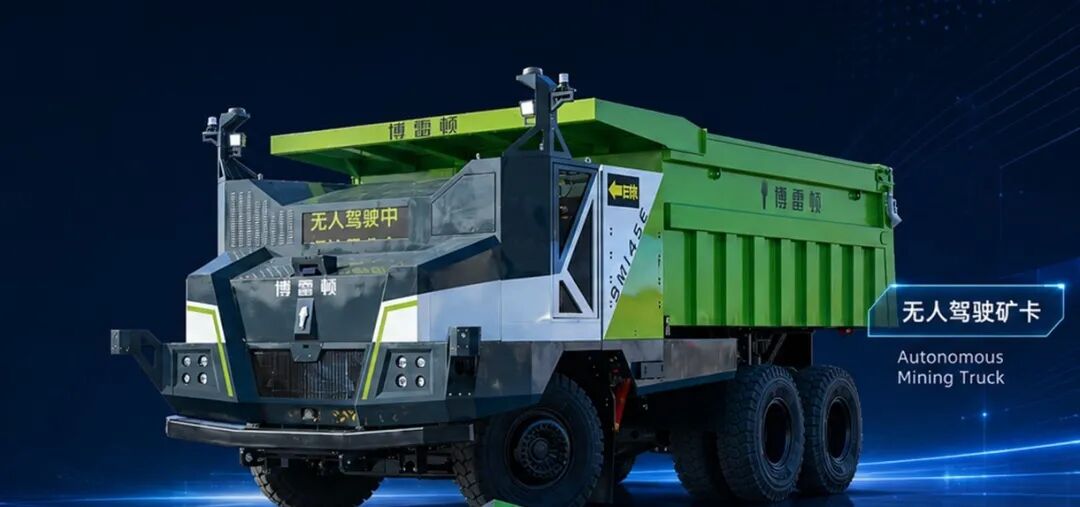
首先是感知。
矿山中的粉尘可能遮挡摄像头视野,夜间作业又面临光照不足的问题。因此,矿山无人驾驶通常需要综合利用多种感知设备。
例如,摄像头负责获取丰富的图像信息,帮助系统识别道路和目标;激光雷达通过测量激光反射时间获取周围物体的距离和空间形状;红外传感器可以在部分低照度环境中提供补充信息。
不同传感器各有优势,也各有局限。通过多传感器融合,系统可以综合不同来源的信息,提高环境判断的可靠性。
其次是定位。
城市汽车可以利用道路标线、路牌以及周边建筑辅助定位,而矿山道路经常缺乏清晰的标线,部分区域还会随着开采进度不断变化。
因此,矿山无人驾驶需要结合卫星定位、惯性测量、地图匹配和环境感知等技术,持续估计车辆所在的位置和行驶姿态,并及时更新道路信息。
最后是车辆控制。
矿卡的重量远高于普通乘用车,其制动、转向和动力响应也具有明显不同的特点。
从基础物理学来看,当其他条件相同时,车辆速度提高到原来的两倍,理论制动距离大约会增加到原来的四倍。实际行驶中,坡度、轮胎附着力、载荷和制动系统状态还会进一步影响停车距离。
这意味着,一辆重载矿卡在下坡时,必须提前考虑车辆速度、道路坡度、载荷和安全停车距离,及时控制动力输出与制动力。
自动驾驶系统需要利用车辆运动模型不断预测未来的行驶状态,再通过线控转向、线控制动和动力控制执行相应操作。
一套成熟的矿山无人驾驶系统,还必须具备故障检测、风险降级和安全停车能力。当感知、定位或通信条件不满足安全要求时,车辆应当按照预先设计的策略进入安全状态。
国际标准ISO 17757专门针对矿山和土方机械的自主、半自主运行提出系统安全要求,涵盖车辆、配套系统及基础设施。这也表明,矿山无人驾驶是一项涉及整车、软件、通信、道路和生产管理的系统工程。
四、商业逻辑:为什么矿山更愿意为无人驾驶买单?
任何新技术从实验室进入商业市场,都必须回答一个现实问题:
投入之后,究竟能够创造多少价值?
在城市出行市场,Robotaxi需要综合考虑车辆成本、运营区域、乘客需求、调度效率、服务价格以及监管要求。
矿山则拥有更加直接的经济评价体系。
矿山运输的核心任务,是在安全前提下,以尽可能合理的成本,将规定数量的物料从一个地点运送到另一个地点。
因此,矿山企业可以利用运输量、单车出勤率、运输循环时间、单位运输成本等指标,评估无人驾驶系统的实际价值。
例如,一辆矿卡完成一次运输循环需要多长时间?每天能够完成多少次运输?在等待装载和卸载的过程中,损失了多少有效作业时间?
这些指标的改善,都可能转化为实际的经济收益。
无人驾驶的优势之一,是车辆能够按照统一规则执行驾驶任务,减少不同驾驶习惯带来的运行差异。
配合智能调度,还可以降低不必要的等待、空驶和交通冲突。
另一方面,矿山运输往往需要长期轮班运行,驾驶员面临高强度作业、粉尘、振动及复杂交通环境。
无人驾驶能够减少人员直接参与高风险运输作业的需求,使现场人员逐步转向远程监控、设备维护和运营管理等岗位。
不过,无人驾驶的经济性需要通过整个系统进行评估。除了车辆和自动驾驶系统成本,还要考虑通信设施、道路改造、维护服务、远程管理及人员培训等投入。
如果自动驾驶车辆频繁停车、调度混乱,或者设备维护成本过高,即使车辆能够自主行驶,也难以形成理想的商业回报。
因此, 对于矿山客户而言, 真正具有说服力的指标,是系统能否持续、安全、稳定地完成生产任务,以及单 位运输 成本能否得到改善。
五、从无人驾驶到矿山AI智能体
随着矿山无人驾驶逐步走向规模化应用,新的问题也随之出现。
当一座矿山拥有数十辆甚至上百辆无人驾驶矿卡时,如何合理分配运输任务?如何协调装载设备与运输车辆?如何安排纯电动矿卡的充电时间,减少充电对生产节奏的影响?
这些问题已经超出了单车驾驶系统的工作范围。
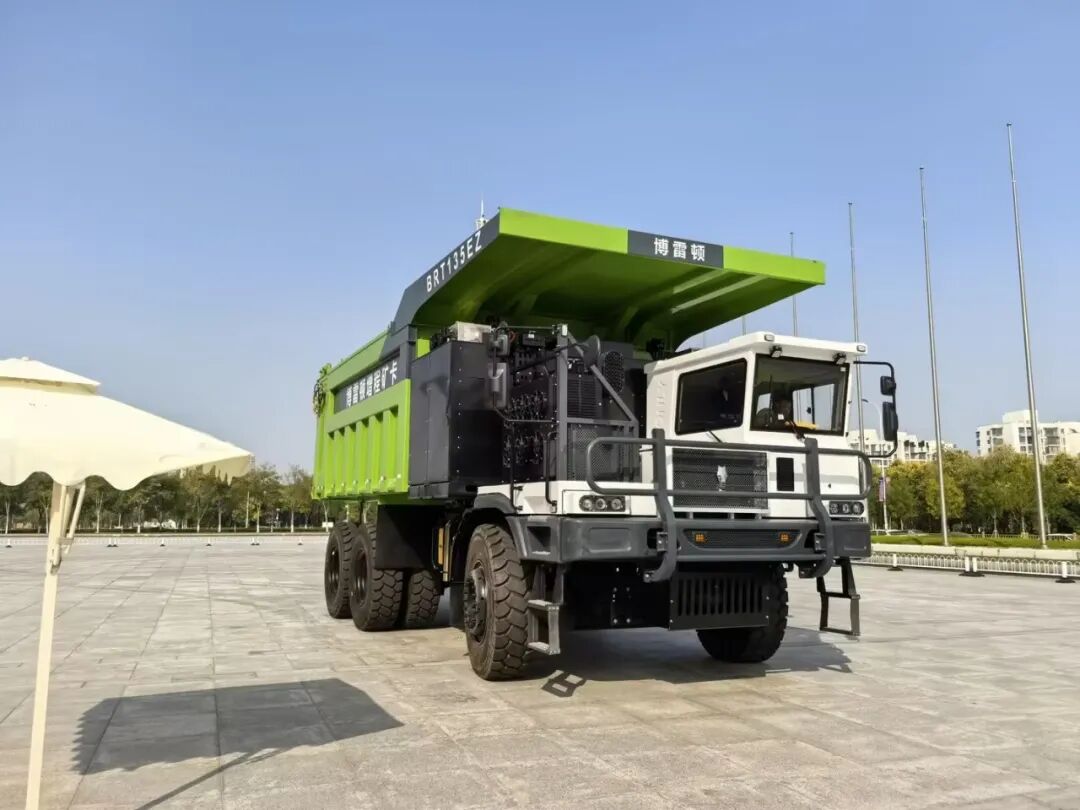
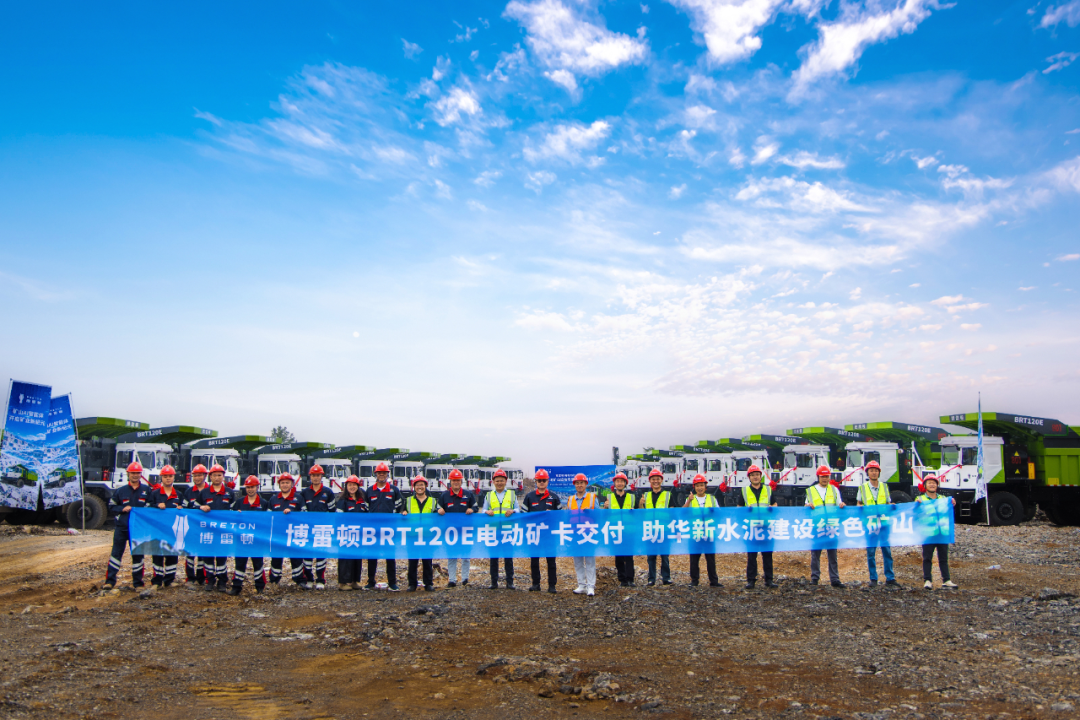
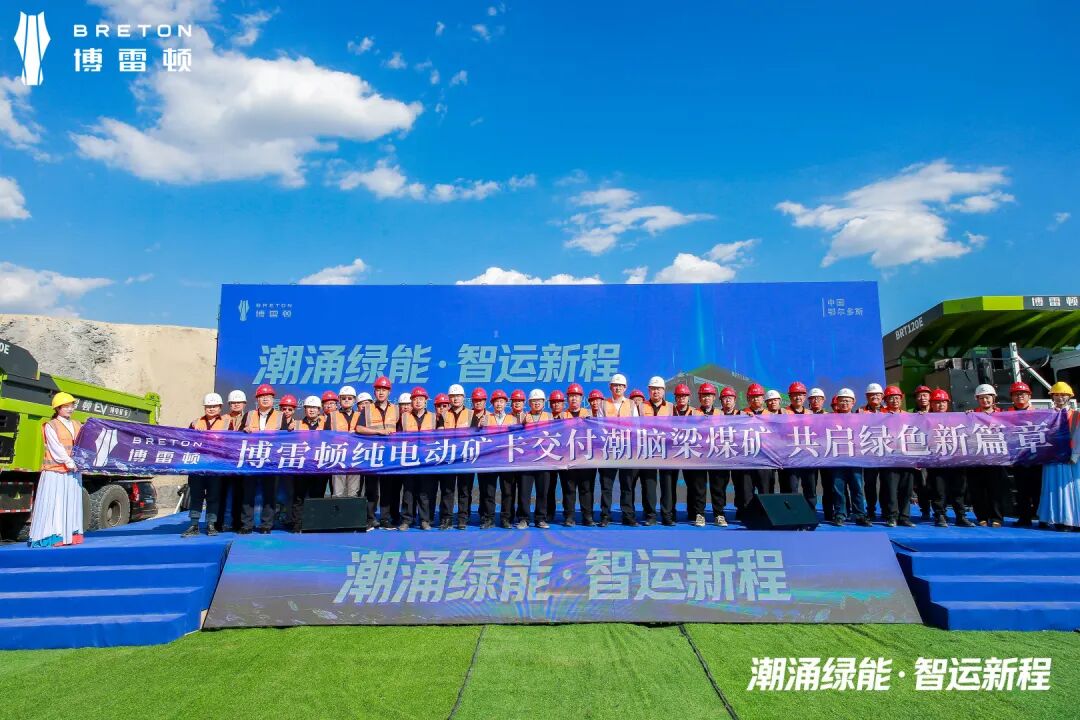
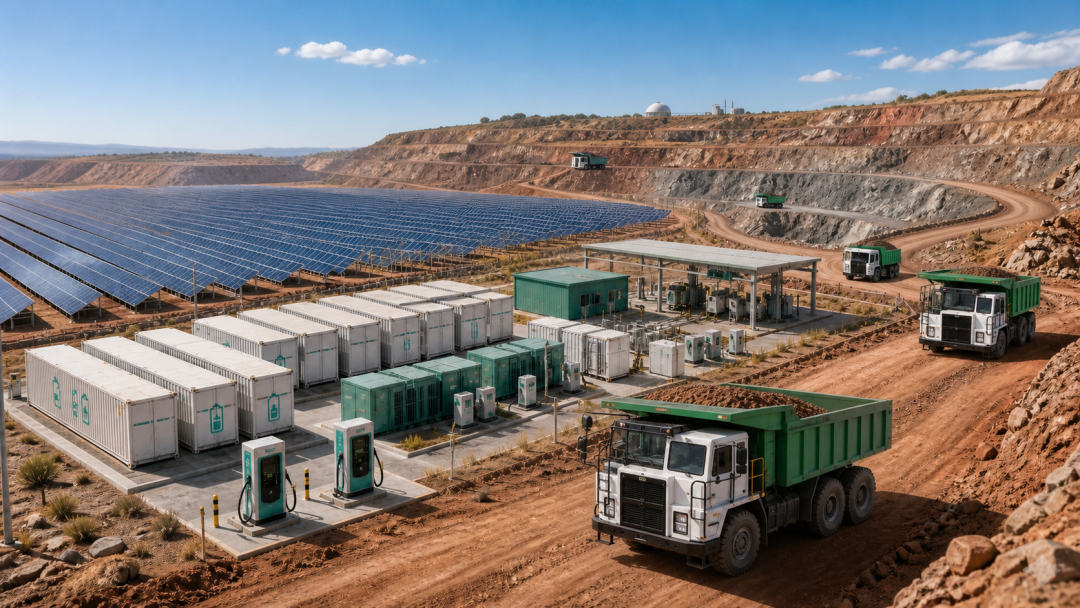
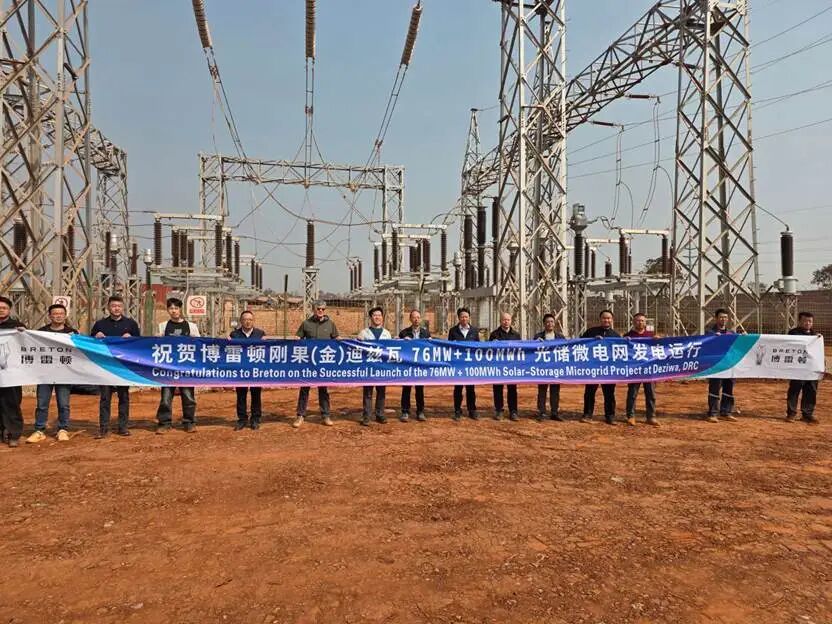
以博雷顿为例,公司围绕纯电动矿卡、无人驾驶技术和清洁能源系统持续开展研发及产业应用,已在新疆鸣阳矿业、西湾露天煤矿等项目推进纯电动无人驾驶矿卡的规模化交付与部署。
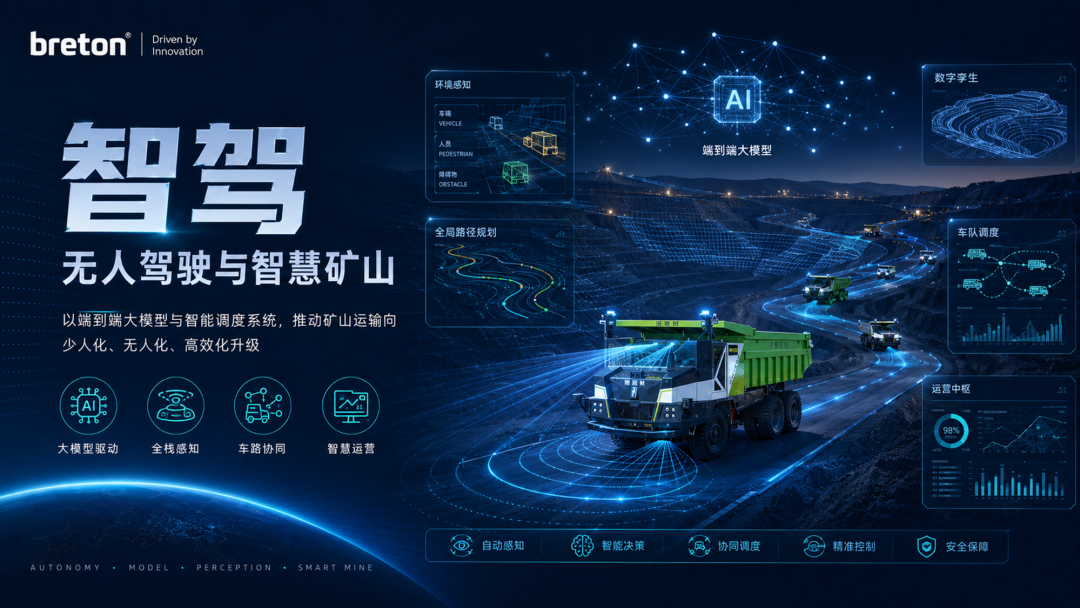
从技术上看,矿山无人驾驶正 在形成一条更加完整的发展路径。
矿山世界模型 帮助系统描述和理解矿山环境及其动态变化 ;
通用智驾大模型 提升车辆对复杂场景的感知和决策能力;
单车无人驾驶 使矿卡具备自主作业能力; 车队协同 进一步解决多车之间的任务分配、路径协调和运行效率问题。
在此基础上,矿山AI智能体有望将运输任务、车辆状态、道路信息、能源供应和生产计划进行更深层次的协同。
例如,当一辆纯电动矿卡电量不足时,系统需要考虑的不仅是最近的充电站在哪里,还包括当前运输任务是否紧急、其他车辆能否接替、充电设施是否空闲,以及如何安排充电才能尽量减少对整体运输效率的影响。
这意味着,人工智能将有机会参与矿山更复杂的生产决策。
博雷顿正在推进的矿山AI智能体战略,正是沿着这一方向,将人工智能、新能源装备和矿山生产场景进一步结合。
当然,从单车无人驾驶到车队协同,再到矿山级智能决策,仍然需要持续解决环境理解、多设备协作、系统可靠性和生产数据融合等技术题。
真实矿山长期运行所积累的数据与经验,将成为技术持续改进的重要基础。
结语:为什么矿山走在前面?
回到最初的问题:为什么矿山无人驾驶能够比城市无人驾驶更早进入规模化商业应用?
答案已经逐渐清晰。
相对可控的运行环境 ,使自动驾驶系统能够在明确的条件下开展测试和验证;
高度规律的运输任务 ,为车辆自主运行和车队协同提供了良好的应用条件;
清晰的经济评价体系 ,让矿山企业能够衡量技术投入的实际回报。
这三个条件相互配合,使矿山成为无人驾驶技术较早实现产业化的重要场景。
城市无人驾驶与矿山无人驾驶仍将沿着各自的技术路径发展 。
前者需要应对开放交通环境中的复杂交互,后者则持续挑战重载运输、复杂地形和大规模生产协同。
随着人工智能、环境感知、车辆控制和能源技术不断发展,矿山无人驾驶也正在进入新的阶段。
从让一辆矿卡安全自主行驶,到让整个车队高效协同,再到让人工智能参与矿山生产决策,一场由真实生产需求推动的技术变革,正在矿山深处持续展开。
当自动驾驶汽车穿梭于城市街头,Robotaxi成为全球科技产业的热门话题时,另一场无人驾驶的变革,早已在远离城市的矿山中展开。 在中国的露天煤矿、金属矿山和砂石骨料矿,无人驾驶矿卡正在承担越来越多的实际运输任务。从单车自主行驶到数十台车辆协同作业,矿山无人驾驶已经走出实验室,逐步进入规模化商业应用阶段。 这似乎有些反常识。城市道路平整,交通标志清晰,基础设施完善;矿山却往往道路崎岖、粉尘弥漫,车辆
当自动驾驶汽车穿梭于城市街头,Robotaxi成为全球科技产业的热门话题时,另一场无人驾驶的变革,早已在远离城市的矿山中展开。
在中国的露天煤矿、金属矿山和砂石骨料矿,无人驾驶矿卡正在承担越来越多的实际运输任务。从单车自主行驶到数十台车辆协同作业,矿山无人驾驶已经走出实验室,逐步进入规模化商业应用阶段。
这似乎有些反常识。城市道路平整,交通标志清晰,基础设施完善;矿山却往往道路崎岖、粉尘弥漫,车辆还要运载数十吨甚至上百吨物料。
为什么看起来环境更加恶劣的矿山,反而能够更早实现无人驾驶的规模化应用?
要回答这个问题,需要从自动驾驶的基本原理说起。
一、场景边界:自动驾驶 究竟有多难?
无论在城市还是矿山,自动驾驶系统都要完成三个基本任务:感知环境、作出决策、控制车辆。
感知,相当于驾驶员的眼睛,需要识别道路、障碍物和其他交通参与者;决策,相当于驾驶员的大脑,需要判断何时加速、减速、转弯或者停车;控制,则通过转向、驱动和制动系统,把决策转化为车辆的实际动作。
这些任务看起来并不复杂, 真正的难点在于现实世界充满不确定性。
以城市道路为例。一辆无人驾驶汽车经过十字路口时,可能同时遇到正在左转的车辆、突然横穿马路的行人、逆向行驶的电动车,以及临时指挥交通的工作人员。系统不仅需要识别所有目标,还要预测它们接下来的行为,并在很短的时间内作出安全决策。
更困难的是,这些情况可能以无数种方式组合出现。即使自动驾驶系统已经完成数百万公里的测试,也无法保证遇到过现实道路上的所有特殊情况。
在自动驾驶领域,有一个重要概念叫作「运行设计域(Operational Design Domain,简称ODD)。它指的是一套自动驾驶系统能够按照设计要求运行的环境和条件,包括道路类型、地理范围、速度、天气等。
可以把它理解为系统经过验证的「能力边界」。
例如, 一套只能在特定城市区域和天气条件下运行的自动驾驶系统,与一套能够在任意道路、任意天气下运行的系统,需要解决的问题完全不同。
矿山的优势恰恰在这里。
大部分露天矿山属于相对封闭的生产区域,外部社会车辆和行人受到严格管控。矿区可以统一规划道路、设置交通规则、控制车辆运行速度,并通过生产管理系统协调不同设备的作业。
这些条件能够有效缩小自动驾驶系统需要处理的场景范围,使复杂的驾驶问题变得更加可定义、可测试、可验证。
当然,矿山依然存在大量风险。大坡度、重载运输、粉尘遮挡、道路变化和恶劣天气,都对自动驾驶系统提出了很高要求。
但矿山拥有一个关键条件: 企业可以同时管理车辆和车辆所处的作业环境。这为无人驾驶技术的实际部署创造了有利条件。
二、任务规律:让机器在可预测的流程中工作
城市交通具有高度随机性。不同乘客有不同的目的地,车辆需要不断适应路线变化和交通环境。
矿山运输则具有明显的生产规律。
一辆矿卡通常围绕装载点和卸载点开展作业,完成装载、运输、卸载、返程的循环。虽然道路和作业地点会随着采矿进度发生变化,但在一个相对稳定的生产阶段,运输路线、作业流程和交通规则通常能够提前规划。
这种重复性,极大提高了自动驾驶的工程应用价值。
首先,系统可以围绕已知的矿区道路建立地图,提前掌握道路坡度、转弯半径、交叉路口以及危险区域等信息。
其次,矿卡可以在明确的规则下开展运输。例如,进入装载区域前需要排队,接近交叉路口时按照通行规则减速或避让,到达卸载区域后按照规定路线完成卸载。
更重要的是,矿山能够对整个运输流程进行统一管理。
假设某座矿山拥有20辆无人驾驶矿卡,如果每辆车都只考虑如何尽快抵达目的地,可能出现多辆车同时涌入装载区域、交叉路口拥堵或者卸载点排队等问题。
这时就需要车队调度系统,根据车辆位置、任务状态和道路情况进行统筹安排。
例如,让一部分车辆前往空闲的装载点,适当调整车辆出发间隔,或者在局部道路拥堵时重新分配路线。
由此, 无人驾驶的价值便从单车自主行驶延伸到整个运输系统的效率优化。
这也是矿山与城市自动驾驶的一项重要区别:
矿山企业通常能够同时决定运输任务、车辆调度和道路管理规则,从而为多车协同创造条件。
三、技术挑战:几十吨的矿卡,如何安全自主行驶?
矿山无人驾驶能够率先应用,得益于明确的场景边界,但这丝毫不意味着它的技术要求较低。
事实上,让一辆满载物料的矿卡在复杂坡道上稳定运行,需要解决许多独特的工程问题。
首先是感知。
矿山中的粉尘可能遮挡摄像头视野,夜间作业又面临光照不足的问题。因此,矿山无人驾驶通常需要综合利用多种感知设备。
例如,摄像头负责获取丰富的图像信息,帮助系统识别道路和目标;激光雷达通过测量激光反射时间获取周围物体的距离和空间形状;红外传感器可以在部分低照度环境中提供补充信息。
不同传感器各有优势,也各有局限。通过多传感器融合,系统可以综合不同来源的信息,提高环境判断的可靠性。
其次是定位。
城市汽车可以利用道路标线、路牌以及周边建筑辅助定位,而矿山道路经常缺乏清晰的标线,部分区域还会随着开采进度不断变化。
因此,矿山无人驾驶需要结合卫星定位、惯性测量、地图匹配和环境感知等技术,持续估计车辆所在的位置和行驶姿态,并及时更新道路信息。
最后是车辆控制。
矿卡的重量远高于普通乘用车,其制动、转向和动力响应也具有明显不同的特点。
从基础物理学来看,当其他条件相同时,车辆速度提高到原来的两倍,理论制动距离大约会增加到原来的四倍。实际行驶中,坡度、轮胎附着力、载荷和制动系统状态还会进一步影响停车距离。
这意味着,一辆重载矿卡在下坡时,必须提前考虑车辆速度、道路坡度、载荷和安全停车距离,及时控制动力输出与制动力。
自动驾驶系统需要利用车辆运动模型不断预测未来的行驶状态,再通过线控转向、线控制动和动力控制执行相应操作。
一套成熟的矿山无人驾驶系统,还必须具备故障检测、风险降级和安全停车能力。当感知、定位或通信条件不满足安全要求时,车辆应当按照预先设计的策略进入安全状态。
国际标准ISO 17757专门针对矿山和土方机械的自主、半自主运行提出系统安全要求,涵盖车辆、配套系统及基础设施。这也表明,矿山无人驾驶是一项涉及整车、软件、通信、道路和生产管理的系统工程。
四、商业逻辑:为什么矿山更愿意为无人驾驶买单?
任何新技术从实验室进入商业市场,都必须回答一个现实问题:
投入之后,究竟能够创造多少价值?
在城市出行市场,Robotaxi需要综合考虑车辆成本、运营区域、乘客需求、调度效率、服务价格以及监管要求。
矿山则拥有更加直接的经济评价体系。
矿山运输的核心任务,是在安全前提下,以尽可能合理的成本,将规定数量的物料从一个地点运送到另一个地点。
因此,矿山企业可以利用运输量、单车出勤率、运输循环时间、单位运输成本等指标,评估无人驾驶系统的实际价值。
例如,一辆矿卡完成一次运输循环需要多长时间?每天能够完成多少次运输?在等待装载和卸载的过程中,损失了多少有效作业时间?
这些指标的改善,都可能转化为实际的经济收益。
无人驾驶的优势之一,是车辆能够按照统一规则执行驾驶任务,减少不同驾驶习惯带来的运行差异。
配合智能调度,还可以降低不必要的等待、空驶和交通冲突。
另一方面,矿山运输往往需要长期轮班运行,驾驶员面临高强度作业、粉尘、振动及复杂交通环境。
无人驾驶能够减少人员直接参与高风险运输作业的需求,使现场人员逐步转向远程监控、设备维护和运营管理等岗位。
不过,无人驾驶的经济性需要通过整个系统进行评估。除了车辆和自动驾驶系统成本,还要考虑通信设施、道路改造、维护服务、远程管理及人员培训等投入。
如果自动驾驶车辆频繁停车、调度混乱,或者设备维护成本过高,即使车辆能够自主行驶,也难以形成理想的商业回报。
因此, 对于矿山客户而言, 真正具有说服力的指标,是系统能否持续、安全、稳定地完成生产任务,以及单 位运输 成本能否得到改善。
五、从无人驾驶到矿山AI智能体
随着矿山无人驾驶逐步走向规模化应用,新的问题也随之出现。
当一座矿山拥有数十辆甚至上百辆无人驾驶矿卡时,如何合理分配运输任务?如何协调装载设备与运输车辆?如何安排纯电动矿卡的充电时间,减少充电对生产节奏的影响?
这些问题已经超出了单车驾驶系统的工作范围。
以博雷顿为例,公司围绕纯电动矿卡、无人驾驶技术和清洁能源系统持续开展研发及产业应用,已在新疆鸣阳矿业、西湾露天煤矿等项目推进纯电动无人驾驶矿卡的规模化交付与部署。
从技术上看,矿山无人驾驶正 在形成一条更加完整的发展路径。
矿山世界模型 帮助系统描述和理解矿山环境及其动态变化 ;
通用智驾大模型 提升车辆对复杂场景的感知和决策能力;
单车无人驾驶 使矿卡具备自主作业能力; 车队协同 进一步解决多车之间的任务分配、路径协调和运行效率问题。
在此基础上,矿山AI智能体有望将运输任务、车辆状态、道路信息、能源供应和生产计划进行更深层次的协同。
例如,当一辆纯电动矿卡电量不足时,系统需要考虑的不仅是最近的充电站在哪里,还包括当前运输任务是否紧急、其他车辆能否接替、充电设施是否空闲,以及如何安排充电才能尽量减少对整体运输效率的影响。
这意味着,人工智能将有机会参与矿山更复杂的生产决策。
博雷顿正在推进的矿山AI智能体战略,正是沿着这一方向,将人工智能、新能源装备和矿山生产场景进一步结合。
当然,从单车无人驾驶到车队协同,再到矿山级智能决策,仍然需要持续解决环境理解、多设备协作、系统可靠性和生产数据融合等技术题。
真实矿山长期运行所积累的数据与经验,将成为技术持续改进的重要基础。
结语:为什么矿山走在前面?
回到最初的问题:为什么矿山无人驾驶能够比城市无人驾驶更早进入规模化商业应用?
答案已经逐渐清晰。
相对可控的运行环境 ,使自动驾驶系统能够在明确的条件下开展测试和验证;
高度规律的运输任务 ,为车辆自主运行和车队协同提供了良好的应用条件;
清晰的经济评价体系 ,让矿山企业能够衡量技术投入的实际回报。
这三个条件相互配合,使矿山成为无人驾驶技术较早实现产业化的重要场景。
城市无人驾驶与矿山无人驾驶仍将沿着各自的技术路径发展 。
前者需要应对开放交通环境中的复杂交互,后者则持续挑战重载运输、复杂地形和大规模生产协同。
随着人工智能、环境感知、车辆控制和能源技术不断发展,矿山无人驾驶也正在进入新的阶段。
从让一辆矿卡安全自主行驶,到让整个车队高效协同,再到让人工智能参与矿山生产决策,一场由真实生产需求推动的技术变革,正在矿山深处持续展开。