10月21日,思灵机器人 Agile Robots 与奥迪、达索系统、英伟达,在 NVIDIA GTC 柏林站公布联合项目,面向奥迪因戈尔施塔特工厂的零部件拣选与排序场景,探索移动人形机器人的应用。 在汽车总装开始之前,大量零部件需要先完成分拣与排序。车型配置不同,所需零件各异,配送顺序还必须与生产节奏紧密衔接。在奥迪,每天约执行 100 万次拣选操作。如何让机器人承担其中复杂、多变的作业,是汽车
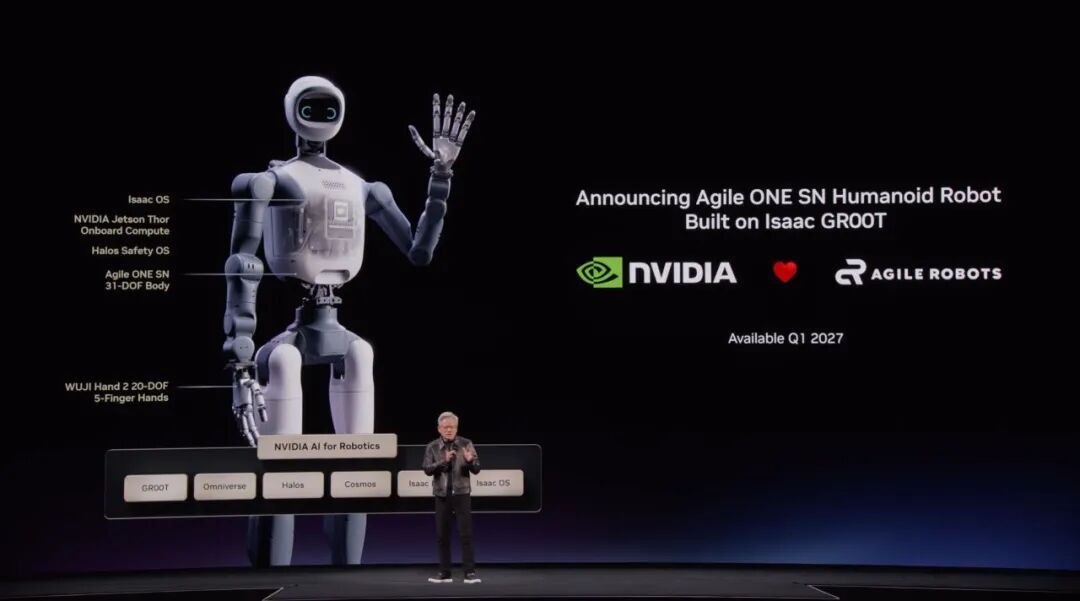
10月21日,思灵机器人 Agile Robots 与奥迪、达索系统、英伟达,在 NVIDIA GTC 柏林站公布联合项目,面向奥迪因戈尔施塔特工厂的零部件拣选与排序场景,探索移动人形机器人的应用。
在汽车总装开始之前,大量零部件需要先完成分拣与排序。车型配置不同,所需零件各异,配送顺序还必须与生产节奏紧密衔接。在奥迪,每天约执行 100 万次拣选操作。如何让机器人承担其中复杂、多变的作业,是汽车物流长期面临的一道难题,也是思灵机器人此次与合作伙伴共同探索的方向。
目前,项目已在奥迪生产实验室(Audi Production Lab)启动。思灵提供移动人形机器人,奥迪供应链专家参与定义作业要求,达索系统与英伟达提供虚拟孪生及仿真技术支持。四方将结合真实生产需求,验证机器人能否可靠完成零件拣选与排序,并融入现有物流流程。
从料箱到总装 难点不只是“拿起来”
当下,汽车工厂的自动化程度已经很高,但零件排序中的不少工作,仍然难以交给机器人。原因藏在料箱里:零件可能大小不一、形状各异,也可能具有一定柔性。同一种零件的摆放姿态、包装方式并不固定,不同部件还可能混放在一起。机器人不仅要识别目标、找到合适的抓取位置,还要按照总装要求,将零件放到指定位置、排成正确顺序。
这类任务很难只靠预先设定好的固定动作完成。面对零件和环境的变化,机器人需要具备更灵活的感知与操作能力。
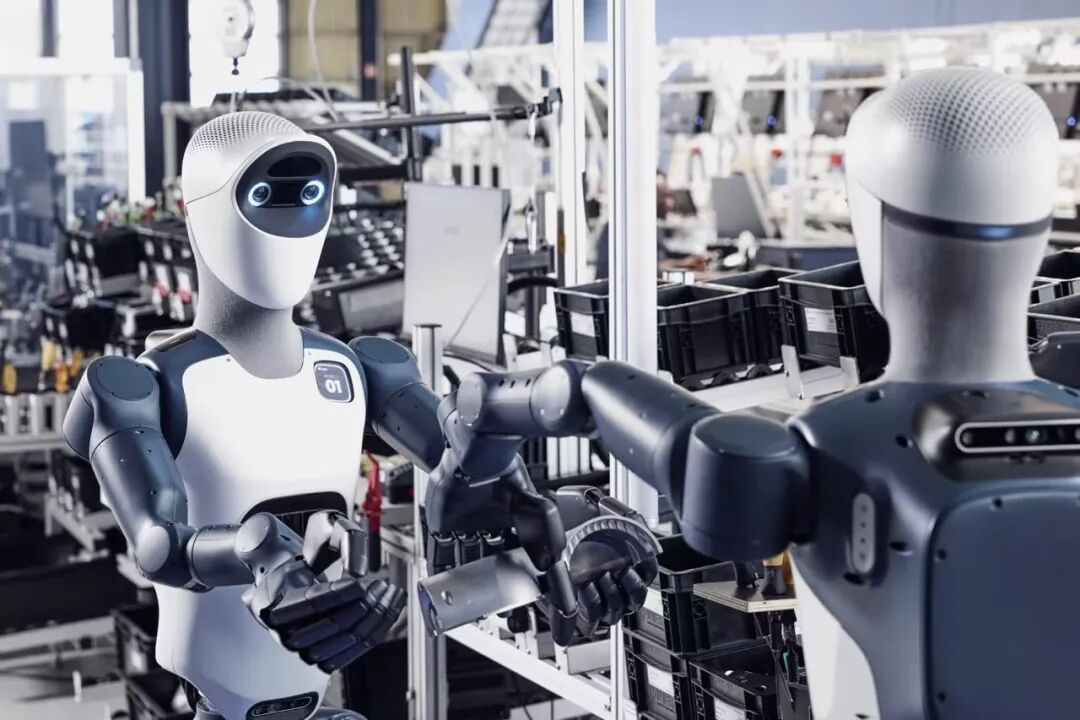
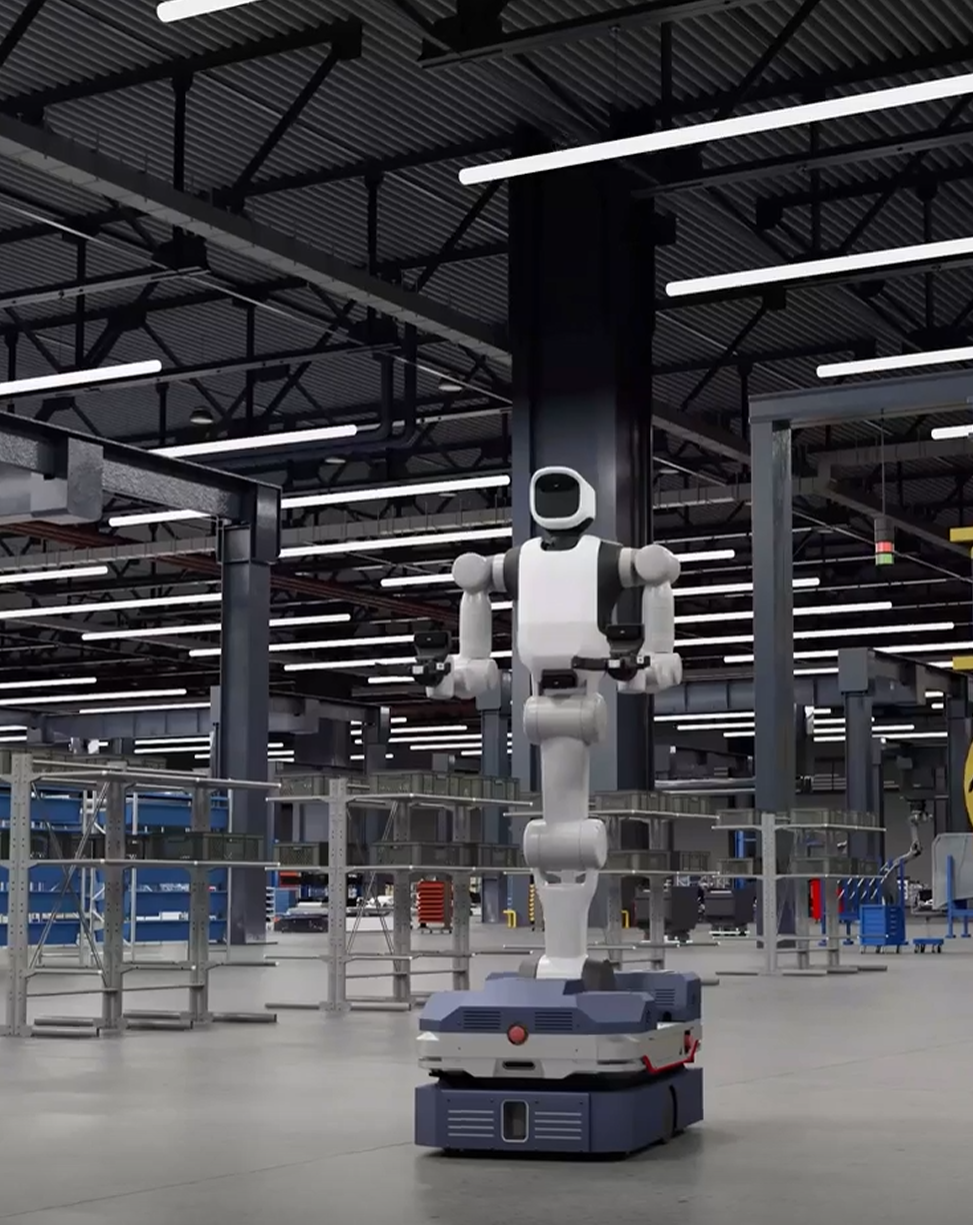
此次参与项目的思灵移动人形机器人,将人形结构的作业范围、灵巧操作能力与移动底盘的稳定性结合,能够在人工作业高度开展操作,适应奥迪现有的生产环境。其中,双臂协同操作有助于处理体积较大、容易变形的零件。AI 感知能力则支持机器人识别和抓取不同种类、不同姿态的部件,应对混合料箱及包装变化带来的挑战。
在奥迪生产实验室,项目围绕从料箱中取出零件、按高端车型总装所需顺序放置的流程展开验证。奥迪供应链专家将排序经验转化为具体的运行要求,为测试提供真实业务依据。对思灵机器人而言,这意味着验证不能止于“抓取成功”,还要回答能否满足生产节拍、适应现场条件等更实际的问题。
正式部署之前 先在虚拟工厂验证
机器人能否抓到料箱深处的部件,夹爪是否有足够的操作空间,靠近料架时,会不会受到周边设备的阻挡,这些问题如果留到现场安装后再解决,往往意味着反复调整设备与布局。因此,此次合作将一部分验证工作提前到了虚拟环境中。
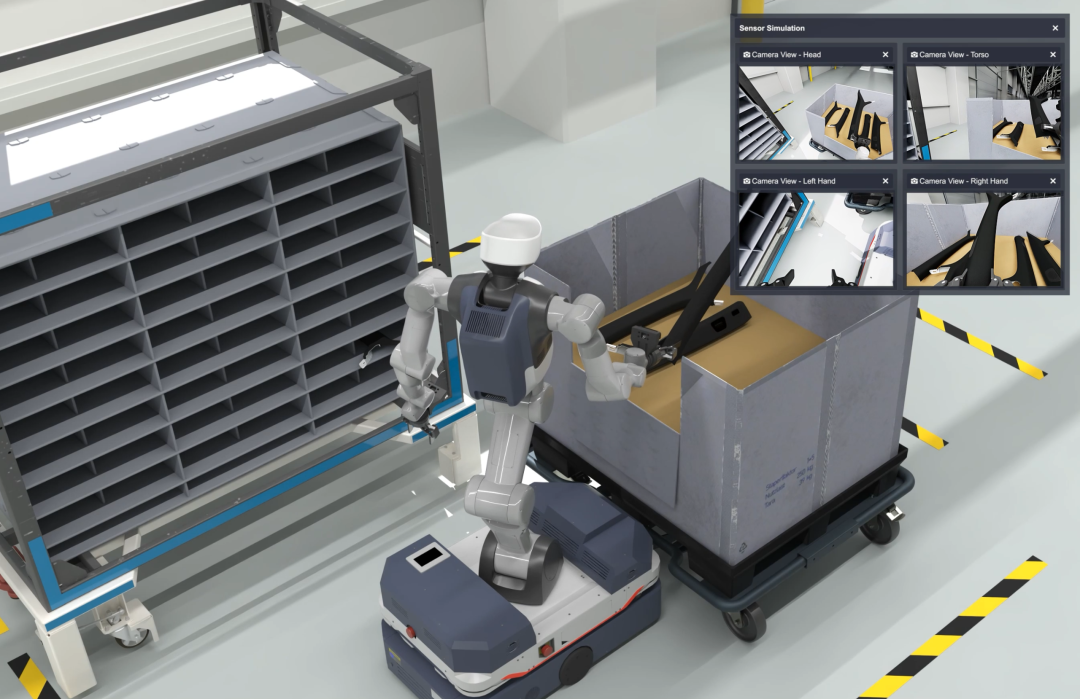
借助达索系统 DELMIA,团队正在构建物流环境的虚拟孪生,将机器人、料架、零件及周边设备纳入同一场景。二维与三维布局、产品数据、CAD 模型以及扫描、图像等资料,共同为虚拟环境提供依据,机器人模型则补充其尺寸、关节和运动能力。
细节决定仿真成败,料架位置相差几厘米,就可能改变机器人的接近路径,零件模型缺少一处细节,也可能掩盖实际抓取中的问题。因此,团队需要在足够准确的环境中,比较不同配置下的可达性、操作空间与运动路径。
在达索系统 3DEXPERIENCE 平台上,结合其 Industry World Models 与 NVIDIA Omniverse 库,团队将对任务可行性、节拍时间、人机工程和安全性进行验证。项目同时利用 OpenUSD 支持虚拟场景中的数据交换。
这样的验证可以帮助团队更早发现问题,将后续实机测试集中到更有价值的场景与配置上,减少现场布局调整的风险。未来,达索系统 AI 虚拟助手 LEO 还将辅助工程师开展相关工作,有望将原本需要数月的部分工程验证工作缩短至数天。
不只验证一台机器人 而是整条物流流程
一台机器人在单个工位上顺利完成任务,并不代表它已经适合进入生产系统。它可能需要等待上游供料,也可能与自主移动机器人共用通道。即便某次操作能够成功完成,但如果用时过长,仍然会影响后续工序。
因此,项目中的仿真并不限于单台机器人。DELMIA 可以将验证范围扩展到更多工位、机器人和物料流,帮助团队分析等待时间、流程瓶颈及不同布局对吞吐量的影响。增加一台机器人是否真的能提高效率,某项控制策略能否适应零件位置变化,同时还不拖慢整体节奏,这些都需要放在完整的物流环境中考察、验证。
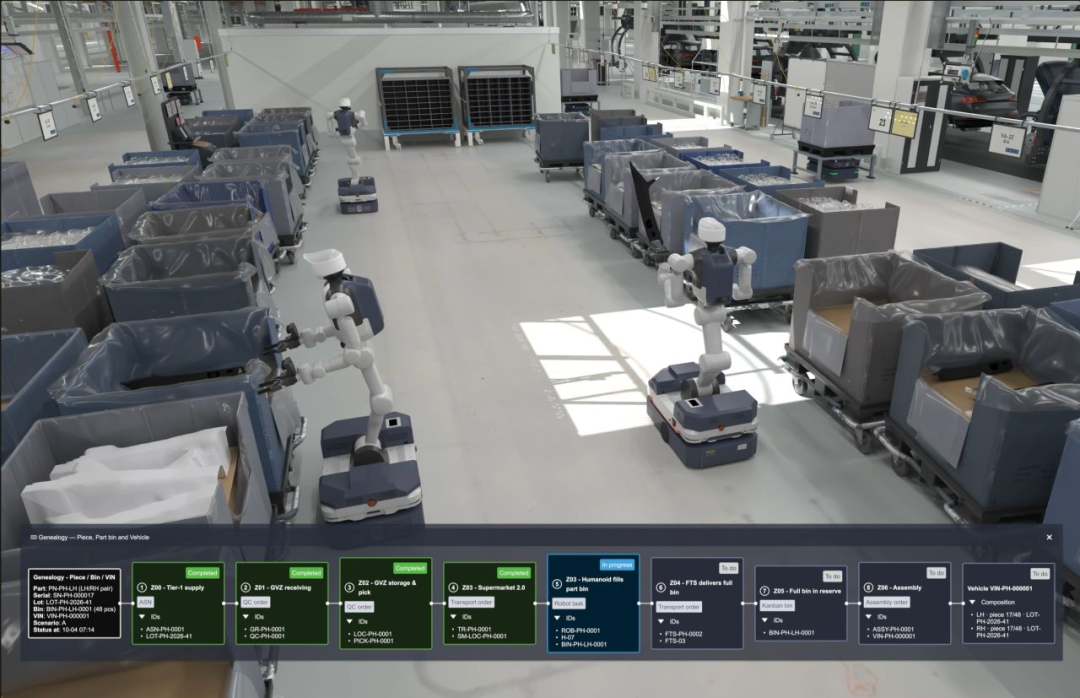
思灵移动人形机器人采用基于 AI 的控制策略,以应对任务与环境的变化。虚拟孪生则为评估这些自适应行为提供了可控环境,让团队在实机测试之前,了解机器人、布局或流程的调整可能带来哪些连锁影响,并为后续部署规模、成本及潜在投资回报的评估提供早期依据。
让物理 AI 赋能真实生产需求
此次合作,是四方围绕复杂零件排序开展的一次联合探索验证。接下来,机器人还要在真实条件下接受持续测试,验证作业能力及与现有系统的协同表现。合作的未来目标,就是让机器人逐步承担复杂、重复的排序工作,减轻人工负担,去做更有价值的工作。
思灵机器人创始人兼 CEO 陈兆芃博士表示:“思灵机器人正通过物理 AI 推动产业发展。与奥迪合作,我们展示了移动人形机器人如何承担此前难以实现自动化的关键、高价值任务。物理 AI 的价值,正在于为工业生产率带来切实进步。”
截至目前,思灵机器人 Agile Robots 已在全球客户现场部署超过 2 万套机器人解决方案。此次与奥迪、达索系统及英伟达的合作,将进一步结合机器人技术、汽车制造经验与虚拟仿真能力,探索传统自动化尚难覆盖的作业环节。
从虚拟环境中的一次抓取,到生产现场的一套落地流程,思灵机器人 Agile Robots 将与合作伙伴一道,围绕具体任务持续验证、迭代,让物理 AI 更好地服务于产业。
10月21日,思灵机器人 Agile Robots 与奥迪、达索系统、英伟达,在 NVIDIA GTC 柏林站公布联合项目,面向奥迪因戈尔施塔特工厂的零部件拣选与排序场景,探索移动人形机器人的应用。 在汽车总装开始之前,大量零部件需要先完成分拣与排序。车型配置不同,所需零件各异,配送顺序还必须与生产节奏紧密衔接。在奥迪,每天约执行 100 万次拣选操作。如何让机器人承担其中复杂、多变的作业,是汽车
10月21日,思灵机器人 Agile Robots 与奥迪、达索系统、英伟达,在 NVIDIA GTC 柏林站公布联合项目,面向奥迪因戈尔施塔特工厂的零部件拣选与排序场景,探索移动人形机器人的应用。
在汽车总装开始之前,大量零部件需要先完成分拣与排序。车型配置不同,所需零件各异,配送顺序还必须与生产节奏紧密衔接。在奥迪,每天约执行 100 万次拣选操作。如何让机器人承担其中复杂、多变的作业,是汽车物流长期面临的一道难题,也是思灵机器人此次与合作伙伴共同探索的方向。
目前,项目已在奥迪生产实验室(Audi Production Lab)启动。思灵提供移动人形机器人,奥迪供应链专家参与定义作业要求,达索系统与英伟达提供虚拟孪生及仿真技术支持。四方将结合真实生产需求,验证机器人能否可靠完成零件拣选与排序,并融入现有物流流程。
从料箱到总装 难点不只是“拿起来”
当下,汽车工厂的自动化程度已经很高,但零件排序中的不少工作,仍然难以交给机器人。原因藏在料箱里:零件可能大小不一、形状各异,也可能具有一定柔性。同一种零件的摆放姿态、包装方式并不固定,不同部件还可能混放在一起。机器人不仅要识别目标、找到合适的抓取位置,还要按照总装要求,将零件放到指定位置、排成正确顺序。
这类任务很难只靠预先设定好的固定动作完成。面对零件和环境的变化,机器人需要具备更灵活的感知与操作能力。
此次参与项目的思灵移动人形机器人,将人形结构的作业范围、灵巧操作能力与移动底盘的稳定性结合,能够在人工作业高度开展操作,适应奥迪现有的生产环境。其中,双臂协同操作有助于处理体积较大、容易变形的零件。AI 感知能力则支持机器人识别和抓取不同种类、不同姿态的部件,应对混合料箱及包装变化带来的挑战。
在奥迪生产实验室,项目围绕从料箱中取出零件、按高端车型总装所需顺序放置的流程展开验证。奥迪供应链专家将排序经验转化为具体的运行要求,为测试提供真实业务依据。对思灵机器人而言,这意味着验证不能止于“抓取成功”,还要回答能否满足生产节拍、适应现场条件等更实际的问题。
正式部署之前 先在虚拟工厂验证
机器人能否抓到料箱深处的部件,夹爪是否有足够的操作空间,靠近料架时,会不会受到周边设备的阻挡,这些问题如果留到现场安装后再解决,往往意味着反复调整设备与布局。因此,此次合作将一部分验证工作提前到了虚拟环境中。
借助达索系统 DELMIA,团队正在构建物流环境的虚拟孪生,将机器人、料架、零件及周边设备纳入同一场景。二维与三维布局、产品数据、CAD 模型以及扫描、图像等资料,共同为虚拟环境提供依据,机器人模型则补充其尺寸、关节和运动能力。
细节决定仿真成败,料架位置相差几厘米,就可能改变机器人的接近路径,零件模型缺少一处细节,也可能掩盖实际抓取中的问题。因此,团队需要在足够准确的环境中,比较不同配置下的可达性、操作空间与运动路径。
在达索系统 3DEXPERIENCE 平台上,结合其 Industry World Models 与 NVIDIA Omniverse 库,团队将对任务可行性、节拍时间、人机工程和安全性进行验证。项目同时利用 OpenUSD 支持虚拟场景中的数据交换。
这样的验证可以帮助团队更早发现问题,将后续实机测试集中到更有价值的场景与配置上,减少现场布局调整的风险。未来,达索系统 AI 虚拟助手 LEO 还将辅助工程师开展相关工作,有望将原本需要数月的部分工程验证工作缩短至数天。
不只验证一台机器人 而是整条物流流程
一台机器人在单个工位上顺利完成任务,并不代表它已经适合进入生产系统。它可能需要等待上游供料,也可能与自主移动机器人共用通道。即便某次操作能够成功完成,但如果用时过长,仍然会影响后续工序。
因此,项目中的仿真并不限于单台机器人。DELMIA 可以将验证范围扩展到更多工位、机器人和物料流,帮助团队分析等待时间、流程瓶颈及不同布局对吞吐量的影响。增加一台机器人是否真的能提高效率,某项控制策略能否适应零件位置变化,同时还不拖慢整体节奏,这些都需要放在完整的物流环境中考察、验证。
思灵移动人形机器人采用基于 AI 的控制策略,以应对任务与环境的变化。虚拟孪生则为评估这些自适应行为提供了可控环境,让团队在实机测试之前,了解机器人、布局或流程的调整可能带来哪些连锁影响,并为后续部署规模、成本及潜在投资回报的评估提供早期依据。
让物理 AI 赋能真实生产需求
此次合作,是四方围绕复杂零件排序开展的一次联合探索验证。接下来,机器人还要在真实条件下接受持续测试,验证作业能力及与现有系统的协同表现。合作的未来目标,就是让机器人逐步承担复杂、重复的排序工作,减轻人工负担,去做更有价值的工作。
思灵机器人创始人兼 CEO 陈兆芃博士表示:“思灵机器人正通过物理 AI 推动产业发展。与奥迪合作,我们展示了移动人形机器人如何承担此前难以实现自动化的关键、高价值任务。物理 AI 的价值,正在于为工业生产率带来切实进步。”
截至目前,思灵机器人 Agile Robots 已在全球客户现场部署超过 2 万套机器人解决方案。此次与奥迪、达索系统及英伟达的合作,将进一步结合机器人技术、汽车制造经验与虚拟仿真能力,探索传统自动化尚难覆盖的作业环节。
从虚拟环境中的一次抓取,到生产现场的一套落地流程,思灵机器人 Agile Robots 将与合作伙伴一道,围绕具体任务持续验证、迭代,让物理 AI 更好地服务于产业。